

ในฐานะซัพพลายเออร์ที่มีประสบการณ์เกี่ยวกับสายพานที่นอนฉันได้เห็นพลังการเปลี่ยนแปลงของระบบอัตโนมัติในอุตสาหกรรมการผลิตที่นอนโดยตรง สายพานที่นอนที่ตั้งโปรแกรมได้กลายเป็นรากฐานที่สำคัญของสายการผลิตที่ทันสมัยซึ่งให้ประสิทธิภาพความแม่นยำและความยืดหยุ่น ในโพสต์บล็อกนี้ฉันจะแบ่งปันข้อมูลเชิงลึกของฉันเกี่ยวกับวิธีการตั้งโปรแกรมสายพานลำเลียงที่นอนที่ตั้งโปรแกรมได้วาดภาพประสบการณ์ในช่วงหลายปีของฉันในสาขานี้
ทำความเข้าใจพื้นฐานของสายพานที่นอนที่ตั้งโปรแกรมได้
ก่อนที่จะดำน้ำในกระบวนการเขียนโปรแกรมจำเป็นต้องเข้าใจองค์ประกอบพื้นฐานและหน้าที่ของสายพานลำเลียงที่นอนที่ตั้งโปรแกรมได้ ที่สำคัญของมันคือสายพานลำเลียงที่นอนเป็นระบบที่ออกแบบมาเพื่อขนส่งที่นอนจากจุดหนึ่งไปยังอีกจุดหนึ่งภายในโรงงานผลิต ระบบสายพานลำเลียงที่ตั้งโปรแกรมได้ก้าวไปอีกขั้นโดยการอนุญาตให้ผู้ประกอบการควบคุมความเร็วทิศทางและการเคลื่อนไหวของสายพานลำเลียงตามข้อกำหนดการผลิตเฉพาะ
ส่วนประกอบสำคัญของสายพานลำเลียงที่นอนที่ตั้งโปรแกรมได้โดยทั่วไปรวมถึง:
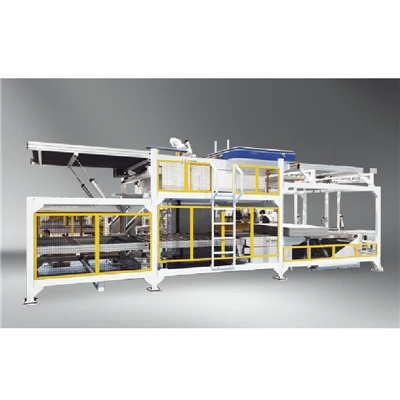

- สายพานลำเลียง:สายพานลำเลียงเป็นพื้นผิวหลักที่มีการขนส่งที่นอน มันสามารถทำจากวัสดุต่าง ๆ เช่นยาง, พีวีซีหรือผ้าขึ้นอยู่กับการใช้งานเฉพาะ
- ระบบไดรฟ์:ระบบไดรฟ์มีหน้าที่เปิดตัวสายพานลำเลียงและควบคุมความเร็ว สามารถขับเคลื่อนด้วยมอเตอร์ไฟฟ้าระบบไฮดรอลิกหรือระบบนิวเมติก
- แผงควบคุม:แผงควบคุมเป็นอินเทอร์เฟซที่ผู้ให้บริการสามารถตั้งโปรแกรมและตรวจสอบระบบสายพานลำเลียง โดยทั่วไปจะมีการแสดงหน้าจอสัมผัสปุ่มและสวิตช์สำหรับคำสั่งอินพุตและสถานะระบบการดู
- เซ็นเซอร์:เซ็นเซอร์ใช้เพื่อตรวจจับการมีอยู่ตำแหน่งและการเคลื่อนไหวของที่นอนบนสายพานลำเลียง พวกเขาสามารถใช้เพื่อกระตุ้นการกระทำต่าง ๆ เช่นการเริ่มต้นหรือหยุดสายพานลำเลียงปรับความเร็วหรือเบี่ยงเบนที่นอนไปยังเส้นทางที่แตกต่างกัน
การเขียนโปรแกรมสายพานลำเลียงที่นอนที่ตั้งโปรแกรมได้
กระบวนการเขียนโปรแกรมสำหรับสายพานลำเลียงที่นอนที่ตั้งโปรแกรมได้อาจแตกต่างกันไปขึ้นอยู่กับระบบเฉพาะและความสามารถของมัน อย่างไรก็ตามขั้นตอนทั่วไปต่อไปนี้สามารถปฏิบัติตามโปรแกรมระบบสายพานลำเลียงพื้นฐาน:
ขั้นตอนที่ 1: กำหนดข้อกำหนดการผลิต
ขั้นตอนแรกในการเขียนโปรแกรมสายพานลำเลียงที่นอนที่ตั้งโปรแกรมได้คือการกำหนดข้อกำหนดการผลิต ซึ่งรวมถึงการกำหนดจำนวนที่นอนที่จะผลิตต่อชั่วโมงขนาดและน้ำหนักของที่นอนความเร็วสายพานลำเลียงที่ต้องการและข้อกำหนดการจัดการเฉพาะใด ๆ เช่นการเรียงลำดับการจัดเรียงหรือห่อ
ขั้นตอนที่ 2: เลือกภาษาการเขียนโปรแกรม
เมื่อกำหนดข้อกำหนดการผลิตขั้นตอนต่อไปคือการเลือกภาษาการเขียนโปรแกรมที่จะใช้สำหรับระบบสายพานลำเลียง ระบบสายพานลำเลียงที่ทันสมัยส่วนใหญ่ใช้ภาษาการเขียนโปรแกรมระดับสูงเช่นตรรกะบันได, ฟังก์ชั่นบล็อกไดอะแกรม (FBD) หรือข้อความที่มีโครงสร้าง (ST) ซึ่งได้รับการออกแบบมาโดยเฉพาะสำหรับการใช้งานระบบอัตโนมัติอุตสาหกรรม
ขั้นตอนที่ 3: สร้างตรรกะของโปรแกรม
หลังจากเลือกภาษาการเขียนโปรแกรมขั้นตอนต่อไปคือการสร้างตรรกะของโปรแกรมสำหรับระบบสายพานลำเลียง สิ่งนี้เกี่ยวข้องกับการกำหนดลำดับของการดำเนินการเช่นการเริ่มต้นและหยุดสายพานลำเลียงควบคุมความเร็วและเบี่ยงเบนที่นอนไปยังเส้นทางที่แตกต่างกัน ลอจิกของโปรแกรมสามารถสร้างได้โดยใช้เครื่องมือซอฟต์แวร์การเขียนโปรแกรมเช่นซอฟต์แวร์การเขียนโปรแกรม Logic Controller (PLC) ที่ตั้งโปรแกรมได้หรือซอฟต์แวร์การเขียนโปรแกรม Human-Machine Interface (HMI)
ขั้นตอนที่ 4: กำหนดค่าเซ็นเซอร์และแอคทูเอเตอร์
เมื่อสร้างตรรกะของโปรแกรมแล้วขั้นตอนต่อไปคือการกำหนดค่าเซ็นเซอร์และแอคทูเอเตอร์ในระบบสายพานลำเลียง สิ่งนี้เกี่ยวข้องกับการตั้งค่าพารามิเตอร์สำหรับเซ็นเซอร์เช่นช่วงการตรวจจับความไวและเวลาตอบสนองและการกำหนดค่าแอคทูเอเตอร์เช่นมอเตอร์วาล์วและโซลินอยด์เพื่อดำเนินการที่ต้องการ
ขั้นตอนที่ 5: ทดสอบและดีบักโปรแกรม
หลังจากกำหนดค่าเซ็นเซอร์และแอคทูเอเตอร์ขั้นตอนต่อไปคือการทดสอบและดีบักโปรแกรม สิ่งนี้เกี่ยวข้องกับการเรียกใช้ระบบสายพานด้วยโหลดทดสอบและตรวจสอบว่าตรรกะของโปรแกรมทำงานได้อย่างถูกต้อง ข้อผิดพลาดหรือปัญหาใด ๆ ที่ระบุในระหว่างกระบวนการทดสอบควรได้รับการแก้ไขก่อนที่ระบบจะถูกนำไปผลิต
ขั้นตอนที่ 6: เพิ่มประสิทธิภาพโปรแกรม
เมื่อโปรแกรมได้รับการทดสอบและดีบักขั้นตอนต่อไปคือการเพิ่มประสิทธิภาพโปรแกรมเพื่อประสิทธิภาพสูงสุดและผลผลิต สิ่งนี้เกี่ยวข้องกับการปรับตรรกะของโปรแกรมการตั้งค่าเซ็นเซอร์และพารามิเตอร์แอคทูเอเตอร์เพื่อลดเวลารอบลดเวลาหยุดทำงานและปรับปรุงประสิทธิภาพโดยรวมของระบบสายพานลำเลียง
เทคนิคการเขียนโปรแกรมขั้นสูง
นอกเหนือจากขั้นตอนการเขียนโปรแกรมขั้นพื้นฐานที่ระบุไว้ข้างต้นแล้วยังมีเทคนิคการเขียนโปรแกรมขั้นสูงหลายอย่างที่สามารถใช้เพื่อปรับปรุงการทำงานและประสิทธิภาพของสายพานลำเลียงที่นอนที่ตั้งโปรแกรมได้ เทคนิคเหล่านี้รวมถึง:
1. การใช้ตัวแปรและตารางข้อมูล
ตัวแปรและตารางข้อมูลสามารถใช้ในการจัดเก็บและจัดการข้อมูลภายในโปรแกรม สิ่งนี้มีประโยชน์สำหรับการจัดเก็บข้อมูลเช่นจำนวนที่นอนที่ผลิตความเร็วลำเลียงและสถานะของเซ็นเซอร์และแอคทูเอเตอร์ ด้วยการใช้ตัวแปรและตารางข้อมูลโปรแกรมสามารถทำให้ยืดหยุ่นและง่ายต่อการบำรุงรักษามากขึ้น
2. การใช้รูทีนย่อยและฟังก์ชั่น
รูทีนย่อยและฟังก์ชั่นสามารถใช้เพื่อแยกโปรแกรมออกเป็นชิ้นส่วนที่เล็กกว่าและจัดการได้มากขึ้น สิ่งนี้สามารถทำให้โปรแกรมเข้าใจดีบักและแก้ไขได้ง่ายขึ้น รูทีนย่อยและฟังก์ชั่นสามารถนำกลับมาใช้ใหม่ได้ในหลายส่วนของโปรแกรมซึ่งสามารถประหยัดเวลาและลดจำนวนรหัสที่ต้องเขียน
3. การใช้คำสั่งและลูปแบบมีเงื่อนไข
คำสั่งและลูปแบบมีเงื่อนไขสามารถใช้ในการควบคุมการไหลของโปรแกรมตามเงื่อนไขบางประการ สิ่งนี้มีประโยชน์สำหรับการใช้ตรรกะเช่นคำสั่ง "if-then-else" "ในขณะที่" ลูปและ "สำหรับ" ลูป ด้วยการใช้คำสั่งและลูปแบบมีเงื่อนไขโปรแกรมสามารถทำให้ฉลาดและตอบสนองต่อความต้องการการผลิตที่เปลี่ยนแปลง
4. การใช้โปรโตคอลการสื่อสาร
โปรโตคอลการสื่อสารสามารถใช้ในการเชื่อมต่อระบบสายพานลำเลียงกับอุปกรณ์และระบบอื่น ๆ เช่นสายพานลำเลียงหุ่นยนต์หรือระบบควบคุมการควบคุมดูแลและการเก็บข้อมูล (SCADA) สิ่งนี้สามารถเปิดใช้งานระบบสายพานลำเลียงเพื่อแลกเปลี่ยนข้อมูลและข้อมูลกับอุปกรณ์และระบบอื่น ๆ ซึ่งสามารถปรับปรุงประสิทธิภาพโดยรวมและผลผลิตของกระบวนการผลิต
บทสรุป
การเขียนโปรแกรมสายพานลำเลียงที่นอนที่ตั้งโปรแกรมได้เป็นกระบวนการที่ซับซ้อนที่ต้องมีความเข้าใจอย่างถ่องแท้เกี่ยวกับระบบสายพานลำเลียงภาษาการเขียนโปรแกรมและข้อกำหนดการผลิต โดยทำตามขั้นตอนที่ระบุไว้ในโพสต์บล็อกนี้และใช้เทคนิคการเขียนโปรแกรมขั้นสูงที่อธิบายไว้คุณสามารถสร้างโปรแกรมที่ได้รับการปรับให้เหมาะสมสำหรับประสิทธิภาพสูงสุดและผลผลิต
หากคุณสนใจที่จะเรียนรู้เพิ่มเติมเกี่ยวกับสายพานที่นอนที่ตั้งโปรแกรมได้หรือมีคำถามใด ๆ เกี่ยวกับการเขียนโปรแกรมระบบสายพานลำเลียงโปรดอย่าลังเลที่จะ [ติดต่อเราเพื่อรับการจัดซื้อและเจรจา] เราเป็นซัพพลายเออร์ชั้นนำของสายพานที่นอนและมีประสบการณ์อย่างกว้างขวางในการออกแบบการเขียนโปรแกรมและการติดตั้งระบบสายพานสำหรับอุตสาหกรรมการผลิตที่นอน
การอ้างอิง
- "คู่มือระบบอัตโนมัติอุตสาหกรรม" โดย Thomas H. Lee
- "ตัวควบคุมตรรกะที่ตั้งโปรแกรมได้: หลักการและแอปพลิเคชัน" โดย David A. Bell
- "คู่มือเทคโนโลยีสายพานลำเลียง" โดย John A. Cundiff